自工会は9月17日、都内で記者会見を開き、自動運転の交通システム構築に向けたロードマップを示した。佐藤会長は「日本らしい自動運転の在り方を議論し、インフラと協調しながら調和あるモビリティ社会をつくっていくという観点からロードマップを定めた」と説明した。
自動運転技術は、人工知能(AI)の進化によってシステムの高度化が一気に進んでおり、特に単一のAIが自動運転システムの認知から操作までを担う「エンド・ツー・エンド(E2E)」の開発競争が過熱している。自工会ではAIを活用した自律型の自動運転車は各社の「競争領域」と位置付ける。
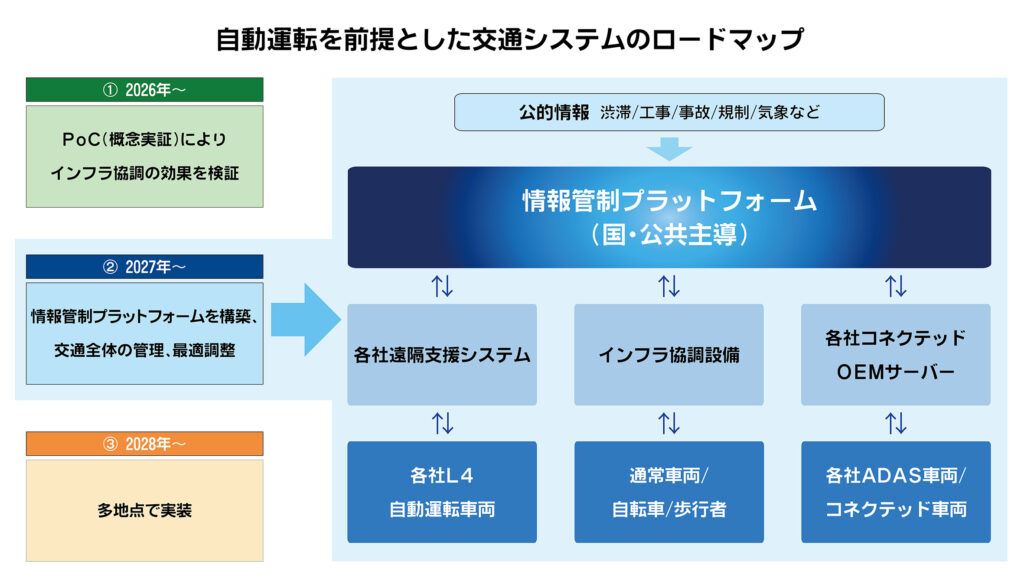
一方、自動運転の「協調領域」として、交通インフラや車両走行データなどを連携した交通システムの構築を挙げた。まずは26年に概念実証(PoC)をスタートし、システムの有効性や仕様、事故低減効果などを明確化。27年に情報管制プラットフォームを構築し、データ連携の調整や全体最適化、安全性などを確認し、28年から複数の地域に実装していく。
インフラ協調では国土交通省や警察庁など関係省庁に加え、ITSジャパンなど関係組織とも連携する。ITSジャパン会長で自工会次世代モビリティ委員会の山本圭司委員長は「ますます進化するE2Eの性能を最大限引き出すとともに、(自律型自動運転車が)直面するさまざまな困り事を社会全体で支え、安全性と交通の円滑化を実現する基盤となる」と自信を示した。
社会から信頼される交通システム基盤として確立するため、事故発生時の調査や分析、被害者救済、安全性の改善、社会への説明などを継続的に運用できる仕組みも構築する。また、自動運転技術の普及に向け、車両性能を定義する認定制度や購入支援制度などの整備、自動運転による移動サービスを行うための財源確保などにも取り組む。
自動運転車を巡っては、中国や米国が無人運行の自動運転タクシーで先行している。佐藤会長は「技術的にわれわれは負けていない。その技術を社会実装していくところに課題感がある」との認識を示し、「最終的に目指すべき社会はどうか、ということを視野に入れながら技術の進化を取り込んでいく」ことで、「事故死ゼロ」と「移動の自由」の実現が自動運転の目的であることを強調した。